机器人+AGV+视觉识别 现代机器人全新无人化智能工厂自动化控制系统的开发
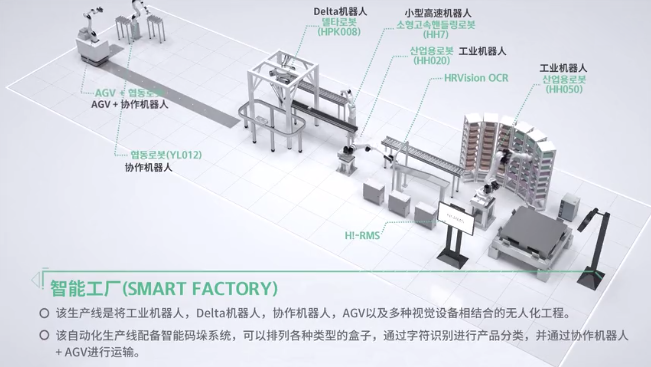
随着工业4.0和智能制造的深入推进,传统工厂正加速向无人化、智能化转型。现代机器人技术、自动导引车(AGV)与视觉识别系统的深度融合,为构建全新无人化智能工厂提供了核心技术支撑。而自动化控制系统的开发,则是实现这一目标的关键所在。本文将探讨如何基于机器人、AGV和视觉识别技术,开发一套完整的无人化智能工厂自动化控制系统。
一、无人化智能工厂的架构与需求
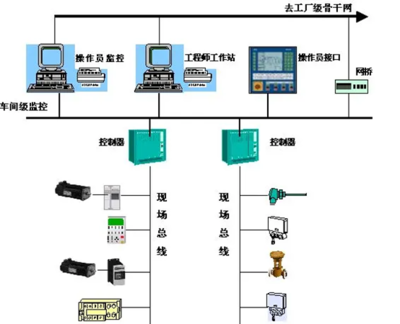
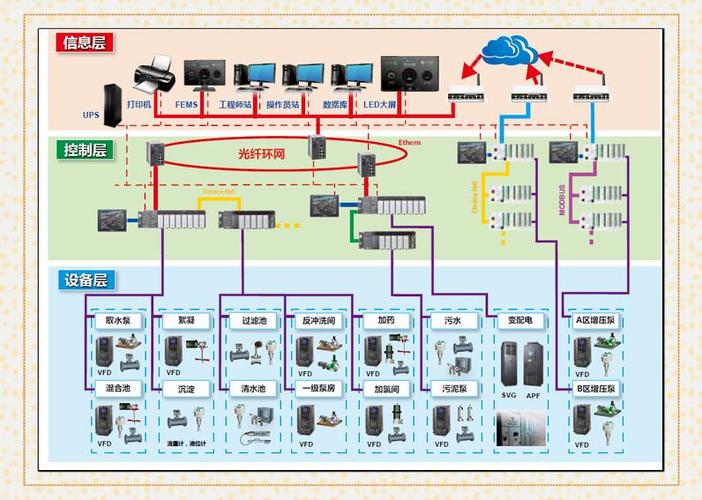
无人化智能工厂的核心在于实现生产全流程的自动化、柔性化和智能化。其基本架构通常包括:执行层(机器人、AGV、传感器等)、控制层(PLC、运动控制器、边缘计算单元)、调度层(MES、WMS、调度系统)和决策层(数字孪生、AI分析)。自动化控制系统需要满足高实时性、高可靠性、可扩展性以及与上层系统的无缝集成。
二、现代机器人技术的集成
现代工业机器人如六轴机械臂、SCARA机器人、协作机器人等,在装配、搬运、焊接、检测等环节广泛应用。控制系统需通过EtherCAT、Profinet等实时工业以太网与机器人控制器通信,实现多轴同步、轨迹规划和力控。机器人需具备与AGV、视觉系统的协同能力,例如通过ROS 2或OPC UA实现数据交互。
三、AGV系统的控制与调度
AGV负责物料和工件的自动转运。其控制系统涉及导航(激光SLAM、磁条、二维码)、运动控制、避障和任务调度。自动化控制系统需集成AGV调度服务器,支持多车协同、动态路径规划、交通管制和充电管理。常见的调度算法包括A*、Dijkstra和基于拍卖的分布式任务分配。通过MQTT或TCP/IP与AGV车载控制器通信,实现实时指令下发和状态监控。
四、视觉识别技术的应用
视觉识别赋予机器人“眼睛”,用于定位、分拣、缺陷检测和引导抓取。系统通常包括工业相机、光源、图像处理单元和深度学习算法。控制系统需与视觉系统通过GigE Vision或USB3 Vision接口集成,并实现快速标定和坐标转换(如手眼标定)。基于YOLO、Mask R-CNN等模型,视觉系统可实时输出目标位姿,引导机器人完成精准操作。
五、自动化控制系统的开发要点
- 硬件架构:采用工业PC或嵌入式控制器作为主控,支持EtherCAT主站、多轴运动控制卡、IO模块和通信接口。
- 软件架构:基于PLCopen或C++/Python开发控制逻辑,采用实时操作系统(如VxWorks、RT-Linux)或CODESYS软PLC。
- 通信协议:统一采用OPC UA over TSN或MQTT,实现机器人、AGV、视觉系统和MES之间的数据互通。
- 安全机制:集成安全PLC和安全传感器,符合ISO 13849和IEC 61508标准,确保人机协作安全。
- 数字孪生与仿真:利用Unity或Gazebo构建虚拟调试环境,缩短开发周期。
六、典型应用场景
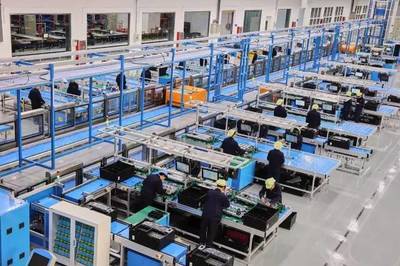
在汽车零部件、3C电子、医药等行业,无人化智能工厂已实现从原料入库、加工、装配到成品出库的全流程无人操作。例如,AGV将物料送至工作站,视觉系统识别工件位姿,机器人完成抓取和装配,控制系统实时协调各设备动作。
七、挑战与展望
当前挑战包括:多源异构设备集成、实时性保障、AI算法的边缘部署以及成本控制。随着5G、边缘计算和AI芯片的发展,无人化智能工厂将更加柔性、自适应和自学习,最终实现“黑灯工厂”。
机器人+AGV+视觉识别的自动化控制系统开发,是构建现代无人化智能工厂的核心任务。通过合理的架构设计、通信协议选择和算法优化,可以大幅提升生产效率和灵活性,推动制造业迈向新高度。
如若转载,请注明出处:http://www.lovemeiyue.com/product/44.html
更新时间:2026-10-03 00:53:42